Google DeepMind prezentuje Gemini 4 Argon - model AI do robotyki z wynikiem 87% na kluczowym benchmarku
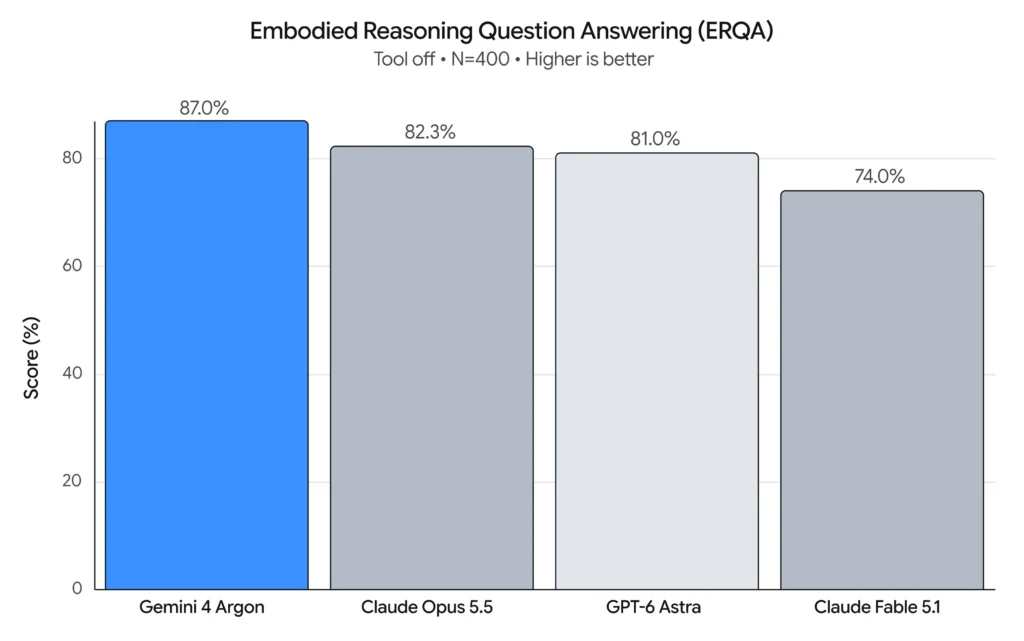
Google DeepMind opublikował Gemini 4 Argon - wyspecjalizowany model do robotyki, który na benchmarku ERQA osiągnął 87%, wyprzedzając wszystkie inne modele frontierowe w rozumowaniu przestrzennym.
 Źródło: Google (materiały prasowe)
👁 131 przeczytań
Google DeepMind opublikował Gemini 4 Argon for Robotics - wyspecjalizowany model AI przeznaczony do zastosowań w robotyce, który na benchmarku Embodied Reasoning (ERQA) osiągnął wynik 87%, wyprzedzając każdy inny model frontierowy testowany w zakresie rozumowania przestrzennego i fizycznego. Ogłoszenie pochodzi z 13 października 2026 roku i pochodzi od Kanishki Rao, głównego inżyniera oprogramowania w DeepMind.
Co to jest ERQA i dlaczego 87% robi wrażenie
Benchmark ERQA - Embodied Reasoning and Question Answering - ocenia zdolność modelu do rozumienia i rozwiązywania problemów fizycznych oraz przestrzennych w środowiskach trójwymiarowych. Nie chodzi tu o proste pytania na temat obrazu, lecz o złożone wnioskowanie: jak obiekt zachowa się po upuszczeniu, gdzie jest środek ciężkości, jak robot musi się ustawić, żeby nie przewrócić się podczas skomplikowanego ruchu. Argon osiąga 87% używając wyłącznie czystego rozumowania (pure reasoning), bez dodatkowych modułów ani specjalistycznych narzędzi fizycznych.
Dla porównania - wcześniejsze modele językowe, nawet te najsilniejsze jak GPT-4o czy wcześniejsze wersje Gemini, radziły sobie w tego rodzaju zadaniach wyraźnie gorzej. DeepMind nie podaje bezpośrednich liczb dla konkurencji w tym samym benchmarku, ale deklaracja o „wyprzedzeniu każdego innego modelu frontierowego” jest twarda i weryfikowalna. To wynik, który ma bezpośrednie przełożenie na praktykę: robot sterowany takim modelem może w locie oceniać, czy chwyt jest bezpieczny, czy trajektoria prowadzi do kolizji i jak przeorganizować plan, gdy coś pójdzie nie tak.
Cztery obszary zastosowań - od Spota po odręczny szkic
Argon nie jest modelem wąsko wyspecjalizowanym w jednym typie zadań. DeepMind wyróżnia cztery kluczowe obszary jego zastosowań w całym cyklu życia systemu robotycznego.
Pierwszy to sterowanie robotami. Najbardziej efektowny przykład: Argon kontroluje czworonoga Boston Dynamics Spot wyposażonego w 12-stopniowe nogi i 6-stopniowy manipulator ramię. Zadanie polega na nauce nowej umiejętności - nadepnięciu na pedał kosza na śmieci z nożnym otwieraczem i wrzuceniu puszki po dietetycznej Coli. Zanim model spróbuje tego na fizycznym robocie, tworzy cyfrowego bliźniaka kosza w symulatorze MuJoCo i ćwiczy tam m.in. trójnożne balansowanie w trakcie naciskania pedału. Dopiero po treningu symulacyjnym Spot przystępuje do realizacji zadania w rzeczywistości - sprawdzając kamerą przednią, czy przednia prawa łapa jest wycentrowana na pedale, a następnie weryfikując pozycję ręki nad otwartym koszem za pomocą tzw. roju dwóch agentów weryfikacyjnych (foot-verifier i hand-verifier). To klasyczna pętla Real-to-Sim-to-Real i Argon obsługuje ją end-to-end.
Drugi obszar to Real2Sim - rekonstrukcja fizycznie skalibrowanych cyfrowych bliźniaków środowisk. Argon potrafi zbudować symulację na podstawie obrazu z kamery robota, nagrania wideo z perspektywy człowieka (widok egocentriczny) albo nawet odręcznego szkicu na kartce. To szczególnie istotne dla laboratoriów, które nie mają czasu ani zasobów na ręczne tworzenie środowisk symulacyjnych od zera.
Trzeci obszar to rozumienie fizyczne - tu Argon działa jako system wielomodalnego oznaczania danych z retrospektywną analizą zdarzeń (agentic multimodal hindsight labeling). Model potrafi ocenić poziom zręczności w wykonanym ruchu, przypisać gęste funkcje wartości do poszczególnych kroków trajektorii i szacować postęp w realizacji zadania. W praktyce oznacza to automatyczne generowanie danych treningowych wysokiej jakości bez udziału człowieka-adnotatora.
Czwarty obszar - badania i samoudoskonalanie - to iteracyjny cykl, w którym Argon sam proponuje poprawki do akcji na podstawie wyników w symulacji, testuje je, a następnie przenosi ulepszoną politykę na fizyczny sprzęt. Model staje się więc nie tylko executorem, ale też badaczem we własnym sensie słowa.
Zero-shot control i to, co to zmienia dla twórców oprogramowania robotycznego
Osobno warto zwrócić uwagę na demonstrację zero-shot control - Argon bez żadnego wcześniejszego treningu na konkretnym robocie steruje prostym ramieniem, żeby postawić przewrócony kubek i włożyć do niego zgniecioną serwetkę. Model wnioskuje z obrazu kamery nadgarstkowej z nałożoną siatką współrzędnych (2 cm na piksel w świecie rzeczywistym) i wydaje polecenia jako komendy curl do API robota. Co kilka ruchów robi obserwację jednym zdaniem, planuje kolejny krok i wykonuje go - to podejście bardzo zbliżone do tego, jak działają agentowe systemy językowe w zadaniach cyfrowych, przeniesione teraz wprost na fizyczny świat.
Dla programistów pracujących w ekosystemie robotycznym to poważna zmiana. Dotychczas integracja modelu językowego ze stosem sterowania robotem wymagała żmudnego dostosowywania warstw abstrakcji. Argon sugeruje podejście, w którym model sam interpretuje stan środowiska i formułuje akcje w ustrukturyzowanym, maszynowo wykonywalnym formacie - bez pośredniej warstwy tłumaczenia.
Google · Twoje źródłaPromptowy wyżej w Twoim Google - jednym kliknięciemDodaj do preferowanych źródeł →Fizyczne AGI - ambitna narracja z konkretnym fundamentem
DeepMind wprost używa sformułowania „przyspieszenie postępów w kierunku fizycznego AGI”. To odważne słowa, które w ustach innych firm bywają marketingowym nadmiarem - tu jednak mają przynajmniej konkretny fundament: model osiągający 87% na uznanym benchmarku przestrzennym, działający na prawdziwym sprzęcie, samodzielnie uczący się nowych umiejętności przez symulację i zamykający pętlę Sim-to-Real.
Argon nie jest produktem konsumenckim dostępnym dziś do pobrania. To ogłoszenie od strony badawczo-inżynieryjnej, sygnalizujące kierunek, w którym zmierza platforma Gemini w kontekście robotyki. Dla polskich firm i laboratoriów pracujących nad systemami mobilnymi, automatyzacją magazynów czy chirurgią robotyczną najważniejszy wniosek jest jeden: zdolności modeli do rozumowania przestrzennego właśnie przeskoczyły poprzeczkę, za którą zaczyna się praktyczna użyteczność bez ciągłego nadzoru człowieka.
A to dopiero pierwsza publiczna demonstracja możliwości Argona.
Cały tydzień w AI, w jednym mailu
Wybrane premiery, narzędzia i analizy. Raz w tygodniu, prosto do skrzynki.
Zapisz się za darmo →Podobne tematy na Promptowym